L'essentiel
- Un robot livré seul est en général une quasi-machine : il reçoit une déclaration d'incorporation et une notice d'assemblage, sans marquage CE au titre du texte machines. C'est la cellule robotisée qui est la machine, et celui qui la réalise en est le fabricant.
- Un robot n'est pas sûr par nature : c'est l'application qui est collaborative ou non. Outil, pièce, trajectoire et environnement comptent autant que le robot.
- Normes de référence : EN ISO 10218-1:2025 (robot) et EN ISO 10218-2:2025 (application et cellule), citées au Journal officiel depuis le 7 septembre 2026 au titre de la directive machines. L'édition 2025 de la partie 2 intègre l'essentiel de l'ISO/TS 15066:2016.
- Quatre modes de collaboration : arrêt contrôlé de sécurité, guidage manuel, surveillance de la vitesse et de la distance de séparation, limitation de la puissance et de la force. Chacun se justifie par l'appréciation du risque.
- En limitation de puissance et de force, les forces et pressions de contact se mesurent sur l'application réelle et se comparent aux limites biomécaniques de la norme. Le contact avec le crâne, le front, le larynx, les yeux, les oreilles ou le visage doit être évité.
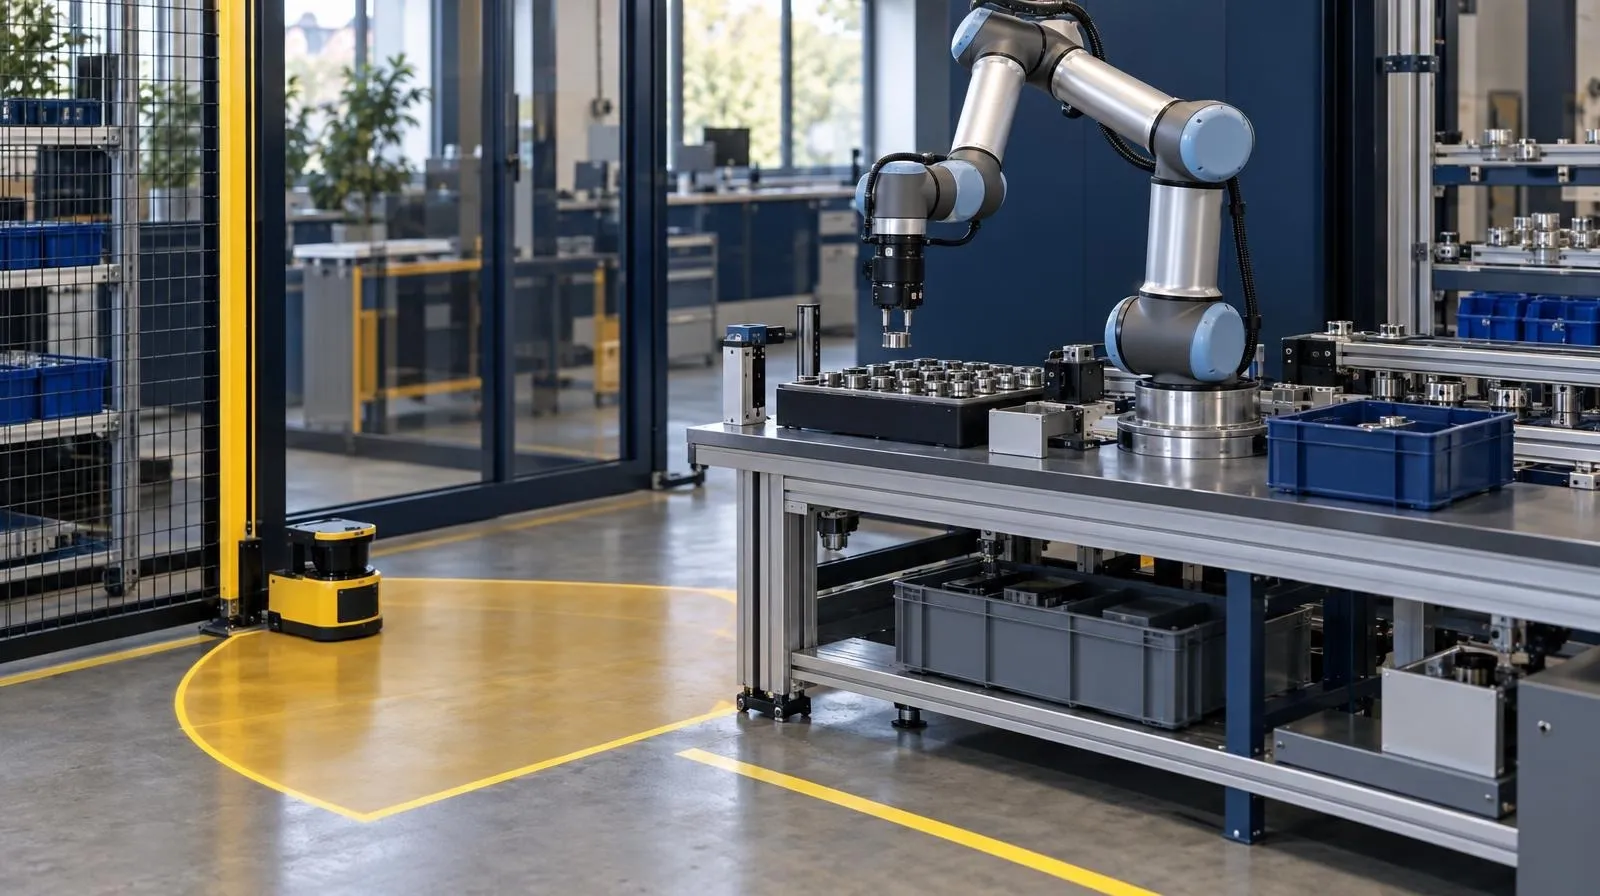
Un robot collaboratif travaille dans un espace partagé avec l’opérateur, sans barrière physique sur tout ou partie de la cellule. Cela ne le dispense pas du marquage CE, au contraire : la question centrale devient « qui est fabricant de quoi ? ». Voici comment se répartissent les responsabilités, quelles normes appliquer et comment démontrer la sécurité d’une application collaborative, état au 9 octobre 2026.
Robot ou cellule : qui est la machine ?
Le robot seul est en général une quasi-machine
Un robot industriel livré « nu », sans outil ni application définie, ne peut pas assurer seul une application. Il répond donc à la définition de la quasi-machine : un ensemble qui ne peut assurer à lui seul une application définie et qui est destiné à être incorporé à une machine (règlement (UE) 2023/1230, art. 3, point 10). C’est l’analyse des guides de prévention allemand (DGUV) et français pour les applications collaboratives.
Le fabricant du robot fournit alors :
- une déclaration UE d’incorporation (art. 22 et annexe V, partie B), qui indique les exigences essentielles appliquées et satisfaites ;
- une notice d’assemblage (annexe XI), qui décrit les conditions d’une incorporation sûre : caractéristiques, fonctions de sécurité disponibles et leurs performances, risques que l’intégrateur doit traiter.
Il n’appose pas de marquage CE au titre du texte machines. Un marquage CE peut figurer sur le robot au titre d’autres textes, par exemple la compatibilité électromagnétique. Il ne dit rien de la sécurité de votre future cellule.
La cellule est la machine
La cellule robotisée, avec le robot, l’outil, les pièces, les convoyeurs et les dispositifs de protection, forme une machine, souvent un ensemble de machines au sens de l’article 3, point 1, let. d. Celui qui la conçoit et la met en service, en général l’intégrateur, ou l’exploitant qui l’assemble lui-même, en est le fabricant. Il doit :
- mener l’appréciation du risque de l’application complète ;
- satisfaire les exigences essentielles applicables, en s’appuyant sur la notice d’assemblage du robot ;
- constituer le dossier technique ;
- rédiger la notice d’instructions de la cellule ;
- signer la déclaration UE de conformité et apposer le marquage CE sur la cellule.
Une cellule robotisée ne figure pas, en tant que telle, à l’annexe I du règlement. Sa procédure est donc le contrôle interne de la production, sans organisme notifié. Deux exceptions à surveiller : un système à apprentissage automatique qui assure une fonction de sécurité (annexe I, partie A, point 6), et les composants de la partie B, comme les dispositifs de détection des personnes ou les blocs logiques de sécurité, qui concernent leurs propres fabricants.
Point de vigilance : l’intégrateur peut s’appuyer sur la déclaration d’incorporation à condition de respecter les conditions de la notice d’assemblage. S’il modifie le robot ou sort de l’usage prévu par son fabricant, il doit en évaluer lui-même les conséquences.
Quelles normes appliquer ?
Les normes restent volontaires. Celles dont la référence est publiée au Journal officiel donnent la présomption de conformité aux exigences qu’elles couvrent.
| Norme | Objet | Statut au 9.10.2026 |
|---|---|---|
| EN ISO 12100:2010 | Appréciation et réduction du risque (type A) | Harmonisée |
| EN ISO 10218-1:2025 | Robots industriels : exigences pour le fabricant du robot | Citée au JOUE le 7.9.2026 |
| EN ISO 10218-2:2025 | Applications robotisées industrielles et cellules robotisées : exigences pour l’intégrateur | Citée au JOUE le 7.9.2026 |
| ISO/TS 15066:2016 | Robots collaboratifs (spécification technique) | Non harmonisée ; contenu en grande partie repris dans l’ISO 10218-2:2025 |
| EN ISO 13849-1:2023 | Fonctions de sécurité des systèmes de commande (PL) | Harmonisée |
| EN IEC 62061:2021 | Sécurité fonctionnelle des systèmes de commande (SIL) | Harmonisée |
| EN ISO 13855:2024 | Positionnement des moyens de protection selon l’approche du corps | Citée au JOUE le 7.9.2026 |
| EN ISO 13850:2015 | Fonction d’arrêt d’urgence | Harmonisée |
Ces citations sont faites au titre de la directive 2006/42/CE, dont la liste cessera de produire ses effets le 20 janvier 2027. La Commission annonce une première liste au titre du règlement 2023/1230 avant la fin de 2026 : vérifiez que les éditions que vous appliquez y figurent au moment de la mise sur le marché.
Ce que change l’édition 2025
L’ISO 10218-2:2025 déclare intégrer la plupart des exigences de l’ISO/TS 15066:2016. Les exigences propres aux applications collaboratives, qui figuraient jusqu’ici dans une spécification technique séparée, font désormais partie de la norme de type C de l’intégrateur. Une analyse comparative publiée en 2026 relève aussi que la partie 2 passe de la notion de « système robot » à celle d’application robotisée, qui englobe l’outil, la pièce, le programme et les équipements associés, et que la partie 1 introduit des exigences de cybersécurité et une classification des robots.
Pour un nouveau projet, partez des éditions 2025. Pour une cellule existante, conçue selon les éditions 2011 et l’ISO/TS 15066, une analyse d’écarts permet de savoir ce qui doit être revu avant une nouvelle mise sur le marché.
Les quatre modes de collaboration
L’ISO/TS 15066 décrit quatre méthodes de fonctionnement collaboratif (5.5.1). Elles peuvent être utilisées seules ou combinées, et ne sont pas, comme on le lit parfois, des sous-fonctions de la limitation de force.
| Mode | Principe | Usage typique |
|---|---|---|
| Arrêt contrôlé de sécurité | Le robot s’arrête, sous surveillance de sécurité, avant que l’opérateur n’entre dans l’espace collaboratif, et ne reprend qu’après sa sortie | Chargement manuel d’une pièce sur l’outil |
| Guidage manuel | Le robot est d’abord immobilisé par un arrêt contrôlé, puis l’opérateur le déplace au moyen d’un dispositif de guidage placé sur l’outil ou à proximité | Apprentissage de trajectoires, manipulation assistée |
| Surveillance de la vitesse et de la distance de séparation | Le robot et l’opérateur se déplacent en même temps ; le robot maintient à tout moment au moins la distance de séparation de protection, sinon il s’arrête | Zones partagées avec passages fréquents |
| Limitation de la puissance et de la force | Le contact est possible, mais les forces et pressions restent sous des valeurs limites | Assemblage côte à côte, tâches à faible charge |
Les transitions entre fonctionnement collaboratif et non collaboratif sont des moments critiques : elles doivent être conçues pour ne pas exposer l’opérateur à un risque inacceptable (ISO/TS 15066, 5.4.4). Les paramètres de sécurité collaboratifs doivent pouvoir être consultés et identifiés de manière univoque, par exemple par une somme de contrôle, et leur modification doit être protégée, par exemple par mot de passe (5.4.2).
Limitation de puissance et de force : comment la démontrer
Contact quasi statique et contact transitoire
L’ISO/TS 15066 distingue deux situations (5.5.5.2) :
- le contact quasi statique : une partie du corps est coincée ou écrasée entre le robot et un autre élément, et la force s’exerce jusqu’à ce que la situation soit levée ;
- le contact transitoire : la partie du corps est heurtée et peut se dégager. L’effet dépend de la masse effective du robot en mouvement, de celle de la partie du corps et de leur vitesse relative.
Les valeurs limites de force et de pression, par région du corps, figurent à l’annexe A, informative, de l’ISO/TS 15066:2016. Selon l’analyse comparative citée en source, l’ISO 10218-2:2025 les reprend dans une annexe, elle aussi informative. Lisez-les dans l’édition que vous appliquez : ne vous fiez pas aux tableaux recopiés sans référence.
Les parties du corps à protéger
Le contact avec les régions sensibles, notamment le crâne, le front, le larynx, les yeux, les oreilles et le visage, doit être évité chaque fois que c’est raisonnablement possible (ISO/TS 15066, 5.5.5.3). L’annexe A précise que le contact avec le visage, le crâne et le front n’est pas admissible. La disposition de la cellule doit donc tenir la tête de l’opérateur hors des trajectoires.
Mesures passives et actives
L’ISO/TS 15066 distingue deux familles de mesures (5.5.5.4) :
- passives, liées à la conception mécanique : arêtes et angles arrondis, surfaces lisses ou souples, rembourrage, éléments déformables, masses en mouvement limitées ;
- actives, liées à la commande : limitation des forces et couples, des vitesses, de la quantité de mouvement ou de la puissance, limitation sûre des axes et de l’espace, arrêt contrôlé, détection de proximité ou de contact.
Plusieurs fonctions doivent souvent être combinées : une limitation de force peut n’être efficace que jusqu’à une certaine vitesse, qu’il faut alors aussi limiter.
La mesure sur l’application réelle
La conformité se vérifie par la mesure des forces et pressions dans les situations de contact les plus défavorables, avec l’outil et la pièce réels. Un instrument de mesure dédié est nécessaire. L’information DGUV FB HM-080 recommande par exemple une fréquence de mesure d’au moins 1 kHz pour ces instruments de validation. Cette valeur concerne l’appareil de mesure, pas les capteurs du robot.
Les fonctions de sécurité de la cellule
Chaque fonction de sécurité de la cellule, comme la limitation de vitesse, la surveillance de zone, l’arrêt de protection ou l’arrêt d’urgence, reçoit un niveau de performance requis (PLr) issu de l’appréciation du risque. Elle est ensuite conçue et vérifiée selon l’EN ISO 13849-1:2023 ou l’EN IEC 62061:2021, et validée.
Pour le robot lui-même, l’ISO 10218-1:2011 exigeait en règle générale un PL d de catégorie 3, ou un SIL 2 avec une tolérance aux anomalies matérielles de 1 (5.4.2), sauf si une appréciation du risque justifiait un autre niveau (5.4.3). Selon l’analyse comparative citée en source, l’édition 2025 module ces exigences selon une nouvelle classification des robots. Dans tous les cas, vérifiez dans la notice d’assemblage du robot les performances réellement déclarées pour chaque fonction, et comparez-les au PLr de votre application.
Lorsque des protecteurs ou des barrières immatérielles restent nécessaires sur une partie de la cellule, leur distance minimale se calcule selon l’ISO 13855. Dans l’édition 2010, la formule générale est S = (K × T) + C, où K est la vitesse d’approche, T le temps de réponse global, arrêt de la machine compris, et C une distance supplémentaire (5.2). L’édition 2024 a revu la méthode : appliquez celle de l’édition retenue pour votre projet.
Ce que le règlement 2023/1230 ajoute à partir de 2027
Pour une cellule mise sur le marché à partir du 20 janvier 2027, trois exigences du règlement concernent directement les applications robotisées :
- protection contre la corruption (annexe III, 1.1.9) : un accès à distance, une tablette de programmation ou une mise à jour ne doivent pas pouvoir créer une situation dangereuse, et les interventions sur les logiciels de sécurité sont tracées ;
- systèmes de commande (1.2.1) : résistance aux tentatives malveillantes raisonnablement prévisibles, et, pour les systèmes auto-évolutifs, interdiction de sortir de l’espace de travail et de mouvement défini ;
- ergonomie (1.1.6) : pour une machine auto-évolutive, l’interface est adaptée aux opérateurs et la machine communique de manière compréhensible ses actions planifiées.
Et en Suisse ?
Une cellule robotisée mise sur le marché suisse relève de l’ordonnance sur les machines (OMach, RS 819.14). Les obligations sont les mêmes : appréciation du risque, dossier technique, déclaration de conformité. Le marquage CE n’est pas exigé en Suisse, mais il est nécessaire pour l’UE. Le SECO a repris, par sa désignation du 9 octobre 2026 (FF 2026 2698), les normes citées par la décision européenne du 4 septembre 2026, donc les EN ISO 10218-1 et -2:2025.
En résumé, pour l’intégrateur
- Exiger du fabricant du robot la déclaration d’incorporation et la notice d’assemblage, et respecter leurs conditions.
- Mener l’appréciation du risque de l’application complète. L’ISO/TS 15066 recommande d’y associer l’utilisateur.
- Choisir le ou les modes de collaboration, et garder des protections là où le contact reste inacceptable.
- Mesurer les forces et pressions sur l’application réelle, et valider les fonctions de sécurité.
- Constituer le dossier technique, rédiger la notice, signer la déclaration et marquer la cellule.
Säfeli accompagne les intégrateurs et les exploitants dans l’appréciation du risque, la validation des fonctions de sécurité et le dossier technique de leurs cellules robotisées.
Questions fréquentes
Un cobot porte déjà le marquage CE : ma cellule est-elle conforme ?
Non, pas automatiquement. Un marquage CE sur le robot peut relever d'autres textes, par exemple la compatibilité électromagnétique. Au titre du texte machines, le robot nu est en général une quasi-machine. La conformité de la cellule, avec son outil, ses pièces et son environnement, se démontre par votre propre appréciation du risque et votre dossier technique.
Peut-on supprimer toutes les protections avec un robot collaboratif ?
Seulement si l'appréciation du risque le justifie pour l'application concernée. Un outil coupant, une pièce lourde ou une vitesse élevée peuvent rendre la limitation de force insuffisante. Il faut alors combiner les modes, par exemple surveillance de la distance et arrêt contrôlé, ou garder des protecteurs sur une partie de la cellule.
L'ISO/TS 15066 est-elle encore utile ?
Pour un nouveau projet, la référence est l'EN ISO 10218-2:2025, qui intègre l'essentiel de ses exigences et est citée au Journal officiel. L'ISO/TS 15066:2016 reste un document utile pour comprendre les cellules conçues selon les éditions 2011, mais une spécification technique ne donne pas de présomption de conformité.
Quel niveau de performance pour les fonctions de sécurité ?
L'ISO 10218-1:2011 exigeait en règle générale un PL d de catégorie 3, ou un SIL 2, sauf si l'appréciation du risque justifiait un autre niveau. Pour la cellule, chaque fonction de sécurité reçoit un PLr déterminé par l'appréciation du risque, puis est vérifiée selon l'EN ISO 13849-1 ou l'EN IEC 62061.
Qui est responsable si l'utilisateur modifie la cellule ?
Si la modification n'était pas prévue par le fabricant, crée un nouveau danger ou augmente un risque, et impose de modifier le système de commande de sécurité ou d'ajouter des mesures de stabilité ou de résistance, c'est une modification substantielle au sens du règlement 2023/1230 : celui qui la réalise devient fabricant de la cellule modifiée.
Sources
- Règlement (UE) 2023/1230 : art. 3 (points 1, 10 et 16), 11, 18, 22, 25 ; annexe I ; annexe III (1.1.6, 1.1.9, 1.2.1) ; annexe XI
- Décision d'exécution (UE) 2026/2015 du 4 septembre 2026, JO L du 7.9.2026 (EN ISO 10218-1:2025, EN ISO 10218-2:2025, EN ISO 13855:2024)
- ISO 10218-1:2011, 5.4.2 et 5.4.3 ; ISO 10218-2:2011
- ISO/TS 15066:2016, 4.3, 5.4, 5.5 et annexe A
- EN ISO 12100:2010 ; EN ISO 13849-1:2023 ; EN IEC 62061:2021 ; EN ISO 13850:2015 ; ISO 13855:2010, 5.2
- DGUV, information FB HM-080 « Collaborative robot systems », édition 08/2017
- Ministère du Travail (France), « Guide de prévention pour la mise en œuvre des applications collaboratives robotisées », édition 2017
- D. Hartmann et al., « Evolution of Safety Requirements in Industrial Robotics: Comparative Analysis of ISO 10218-1/2 (2011 vs. 2025) and Integration of ISO/TS 15066 », arXiv 2602.17822, 2026
- OMach, RS 819.14 ; SECO, désignation de normes techniques concernant les machines, FF 2026 2698